مقاله حاضر به بررسی پارامترهای PID و کاربردهای آن در اینورترهای صنعتی NEO میپردازد. کنترلر PID یکی از مهمترین ابزارهای کنترلی در صنعت است که با تنظیم دقیق پارامترهای تناسبی (P)، انتگرالی (I)، و مشتقی (D)، دقت، پایداری و پاسخگویی سیستم را در کاربردهایی مانند کنترل فشار، دما، جریان و سطح مایعات بهبود میبخشد. در این مقاله، تنظیمات PID در اینورترهای NEO بر اساس مستندات فنی ارائه شده است
📊 مقدمه
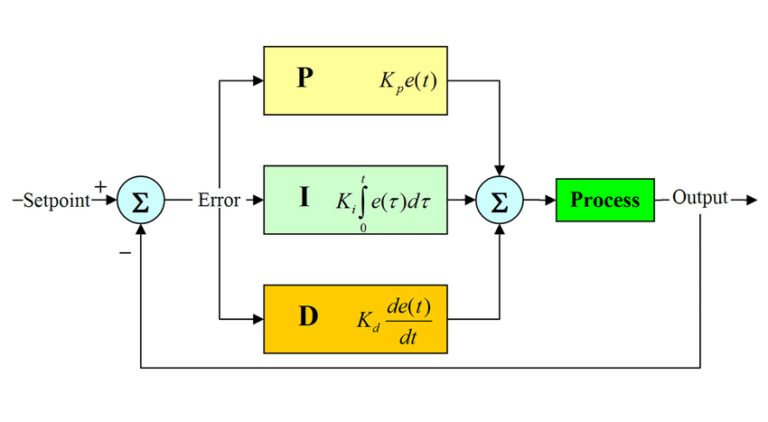
کنترلر PID (Proportional-Integral-Derivative) یک سیستم کنترلی حلقهبسته است که با استفاده از فیدبک، خروجی فرآیند را به مقدار مطلوب (Setpoint) نزدیک میکند. این کنترلر در صنعت برای “بهینهسازی عملکرد سیستمهای دینامیکی ” استفاده میشود.
📌 تفاوت کنترل گسسته و پیوسته
– کنترل گسسته (On/Off, PWM, On/Offدارای هیسترزیس): مبتنی بر منطق صفر و یک (مانند سوئیچهای فشار، سطح، و شیرهای دیجیتال).
– کنترل پیوسته (PID, فازی): مبتنی بر بازههای آنالوگ (مانند ترنسمیترهای 4mA-20mA یا 0V-10V).
📌 اجزای PID و عملکرد آنها
– P (تناسبی): پاسخ سریع به خطا، اما ممکن است “آفست” ایجاد کند.
– I (انتگرالی): حذف خطای حالت ماندگار، اما کند است.
– D (مشتقی): بهبود پایداری سیستم، اما به نویز حساس است.
📌 ترکیبهای رایج PID:
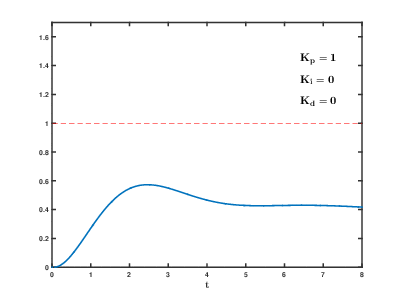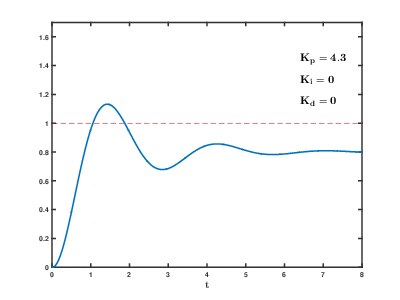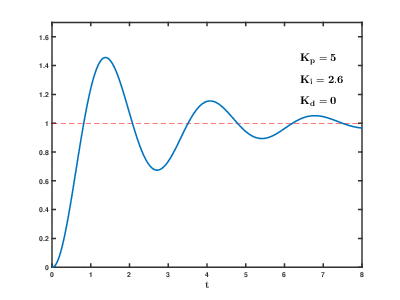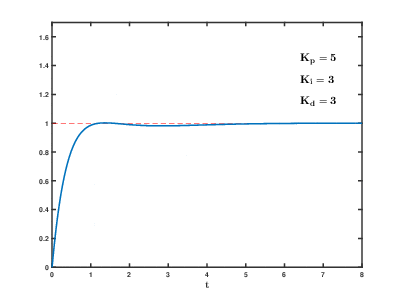
✅ P: زمانی استفاده میشود که وجود آفست در سیستم مهم نبوده و قابلتحمل باشد یا وقتیکه فرآیند به طور طبیعی دارای ماهیت انتگرالی باشد.
✅ PD: اصولاً بهندرت استفاده میشود به همین دلیل در دستهبندی بالا آن را قرار ندادهایم. بهکارگیری PD باعث خواهد شد که سیستم کنترلی با وجود مقادیر بزرگتر بهره کنترلکننده، همچنان پایدار باقی بماند.
✅ PI: مناسب برای سیستمهایی که خطای ماندگار نباید وجود داشته باشد.
✅PID: بهترین گزینه برای سیستمهای با لختی زیاد و نویز کم.
📌 مثال کاربردی:
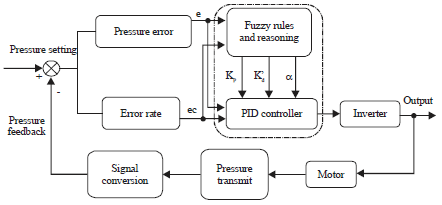
در سیستمهای آبرسانی، با استفاده از “ترنسمیتر فشار” به عنوان فیدبک و تنظیم PID در اینورتر NEO، میتوان “فشار آب را ثابت” نگه داشت. در این حالت، میتوانیم با تنظیم پارامترهای PID در اینورترهای نئو (NEO) به این هدف دست یابیم.
سنسور فشار به طور منظم سیگنالهای اندازه گیری شده را به عنوان ورودی آنالوگ (0v~10v یا 4mA~20mA) به اینورتر می فرستد. اینورتر با استفاده از ضرایب P ، I و D که قبلا تنظیم شده است فرمان کم یا زیاد شدن سرعت پمپ را از طریق فرکانس کاری به خروجی می فرستد و از این طریق فشار تا حد بسیار قابل قبولی ثابت می ماند.
📊 تنظیمات PID در اینورترهای NEO
✅ پارامترهای اصلی

قبل از هر چیز: PID را روشن کنید
پارامترهای گروه P6 بهخودیخود هیچ کاری نمیکنند. تا وقتی منبع فرکانس اینورتر روی PID تنظیم نشده باشد، میتوانید تمام بیست پارامتر این گروه را ست کنید و اینورتر همچنان با فرکانس ثابت کار کند.
کاری که باید بکنید در P0.01 است:
مقدار 8 یعنی PID عمومی؛ فشار، دما، دبی، کشش، هر چیزی که ترنسمیتر داشته باشد. مقدار 10 یعنی حالت اختصاصی تأمین فشار ثابت آب که پارامترهای P6.30 به بعد را فعال میکند.
این نکته را جدی بگیرید چون تشخیصش سخت است. اگر P0.01 را یادتان برود، اینورتر خطا نمیدهد و چراغی روشن نمیشود. فقط سنسور را نادیده میگیرد و روی فرکانس P0.02 کار میکند، و شما تنظیمات PID را بالا و پایین میکنید بدون اینکه هیچ اثری ببینید.
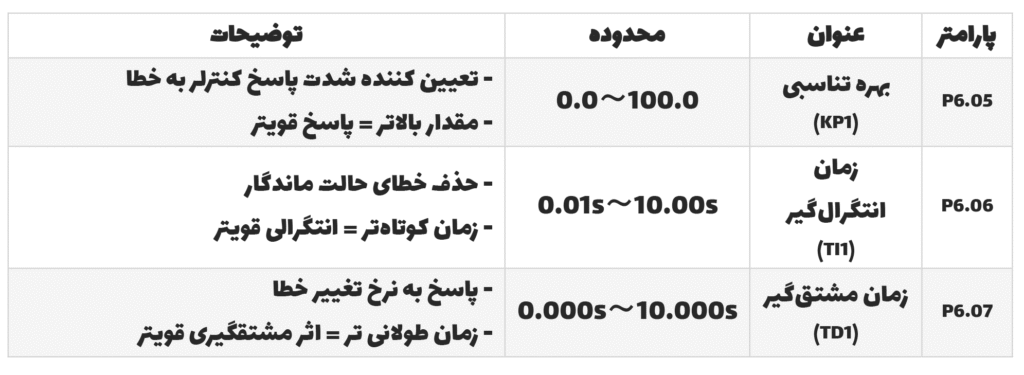
✅ منابع تنظیم و فیدبک


- ترنسمیتر 4 تا 20 میلیآمپر
بیشتر ترنسمیترهای فشاری که در بازار ایران هست خروجی 4~20mA دارند. ورودی CI روی اینورتر جریان را روی مقاومت 500 اهم میخواند، یعنی 4 میلیآمپر میشود 2 ولت و 20 میلیآمپر میشود 10 ولت.
سادهترین راه این است که P6.02 را روی 9 بگذارید؛ اینورتر خودش این آفست را لحاظ میکند. اگر ترجیح میدهید دستی تنظیم کنید، P6.02 را روی 1 بگذارید و P3.21 را از صفر به 2.00 ببرید.
اگر این کار را نکنید اینورتر خطا نمیدهد و چیزی هم نمیسوزد. فقط عدد فشاری که میخواند در تمام بازه پایینتر از واقعیت است و شما مدتها دنبال ایراد پمپ میگردید.
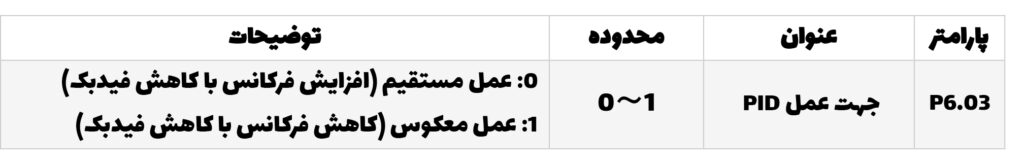
✅ جهت عمل PID
📊 ویژگیهای پیشرفته PID
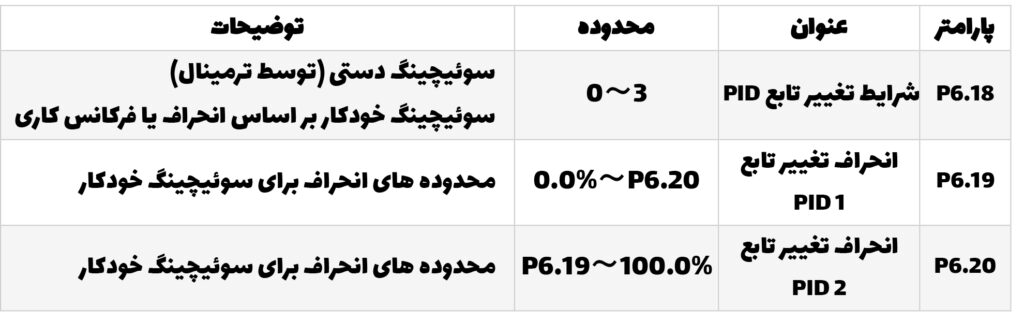
✅ سوئیچینگ پارامترهای PID
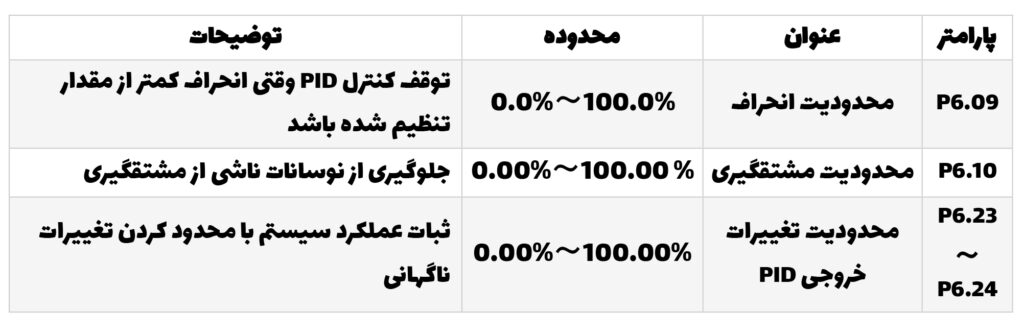
✅ محدودیتهای PID
📊 عملکردهای خاص

رفتار انتگرالگیر (P6.25)
این پارامتر دو رقمی است، نه یک رقم. رقم یکان تعیین میکند که آیا قابلیت جداسازی انتگرالگیر فعال باشد یا نه؛ اگر فعالش کنید، هر وقت ترمینال با عملکرد 38 وصل شود انتگرالگیری متوقف میشود و فقط جمله تناسبی و مشتقی کار میکنند. رقم دهگان مربوط به وقتی است که خروجی PID به سقف یا کف خودش رسیده باشد: صفر یعنی انتگرالگیر همچنان جمع میزند، یک یعنی متوقف میشود.
مقدار پیشفرض 00 است. برای فعال کردن هر دو باید 11 وارد کنید.
رقم دهگان را دستکم نگیرید. پمپی را در نظر بگیرید که پشت شیر بسته کار میکند: فشار به هدف نمیرسد، خروجی PID مدتها روی سقف میماند و انتگرالگیر پشت سر هم جمع میزند. لحظهای که شیر باز شود، آن مقدار انباشته باید تخلیه شود و پمپ برای چند ثانیه فشار را پرت میکند بالا. با گذاشتن رقم دهگان روی 1 این اتفاق نمیافتد.
📊 کاربردهای عملی
✅ کنترل فشار در سیستمهای آبرسانی
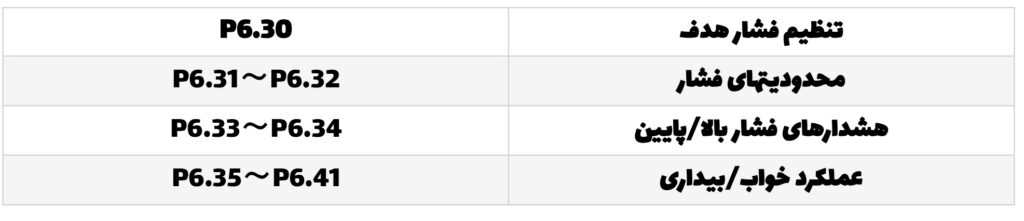
- استفاده از پارامترهای P6.30-P6.42 برای کنترل فشار برای عملکرد خواب و بیداری و در زیر جدول موجود، این جدول نیز اضافه گردد:

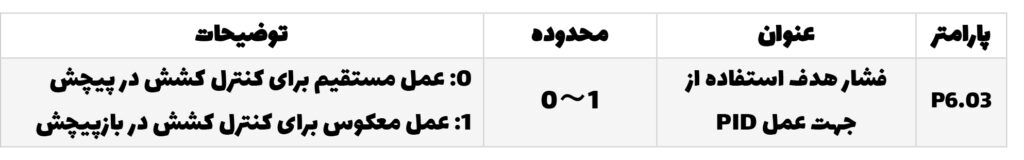
✅ کنترل کشش در سیستمهای پیچش/بازپیچش
✅ کنترل دما و جریان
- تنظیم پارامترهای PID برای پاسخگویی بهینه
- استفاده از سوئیچینگ پارامترها برای شرایط کاری مختلف
📊 نکات مهم در تنظیم PID
1. ترتیب تنظیم پارامترها:
- ابتدا KP را تنظیم کنید تا پاسخ سریع به دست آید
- سپس TI را برای حذف خطای حالت ماندگار
- در نهایت TD را برای بهبود پاسخ دینامیکی
2.محدودیتهای مشتقگیری (P6.10) را برای جلوگیری از نوسانات تنظیم کنید.
3. از سوئیچینگ پارامترها (P6.18-P6.20) برای شرایط کاری مختلف استفاده نمایید.
4. تشخیص از دست دادن فیدبک (P6.26-P6.27) را برای ایمنی سیستم فعال کنید.
این قابلیت بهصورت پیشفرض خاموش است. P6.26 از کارخانه روی 0.0% میآید و در این مقدار اینورتر اصلاً قطع فیدبک را بررسی نمیکند.
ببینید اگر بررسی نکند چه اتفاقی میافتد. کابل ترنسمیتر قطع میشود، اینورتر فیدبک صفر میبیند، نتیجه میگیرد که فشار خط صفر است و تا سقف فرکانس میرود بالا. خطایی هم نمیدهد، چون از دید خودش دارد درست کار میکند و سعی میکند فشاری را که نیست بسازد.
P6.26 را روی چیزی حدود 5% بگذارید و P6.27 را روی 2 تا 3 ثانیه تا نویز لحظهای باعث تریپ بیخودی نشود. با این تنظیم اینورتر خطای E-31 میدهد و طبق تنظیمات گروه PA عمل میکند.
یک نکته که کمتر گفته میشود: این تشخیص فقط فیدبک پایین را میگیرد. با ترنسمیتر 4-20 mA داستان فرق میکند؛ کابل قطع یعنی صفر ولت، و صفر ولت یک مقدار کاملاً معتبر است که معنیاش «فشار صفر» است. اینورتر نمیتواند این دو را از هم تشخیص بدهد.
به همین دلیل روی پمپ، ترنسمیتر جریانی انتخاب کنید نه ولتاژی.
5. در کاربردهای حساس از محدودیت تغییرات خروجی (P6.23-P6.24) استفاده شود.
📌نتیجه گیری
تنظیم دقیق پارامترهای PIDدر اینورترهای NEO، امکان “کنترل پایدار و دقیق” فرآیندهای صنعتی را فراهم میکند. با استفاده از “ویژگیهای پیشرفته” مانند سوئیچینگ پارامترها و محدودیتهای کنترلی، میتوان به “بهرهوری و ایمنی بالاتر” در سیستمهای صنعتی دست یافت.
🔍 سوالات متداول
❓ بهترین روش تنظیم PID چیست؟
➡️ ابتدا P را تنظیم کنید تا پاسخ سریع شود، سپس I برای حذف خطای ماندگار، و در نهایت D برای کاهش نوسانات.
❓ چرا در برخی سیستمها فقط از PI استفاده میشود؟
➡️ در سیستمهایی که نویز زیاد است یا نیاز به پاسخ خیلی سریع نیست، استفاده از D ممکن است باعث ناپایداری شود.
❓ خطای E-31 نشاندهنده چیست؟
➡️ این خطا نشاندهنده “قطع شدن فیدبک” (مثلاً سنسور فشار) است و باید منبع فیدبک بررسی شود.